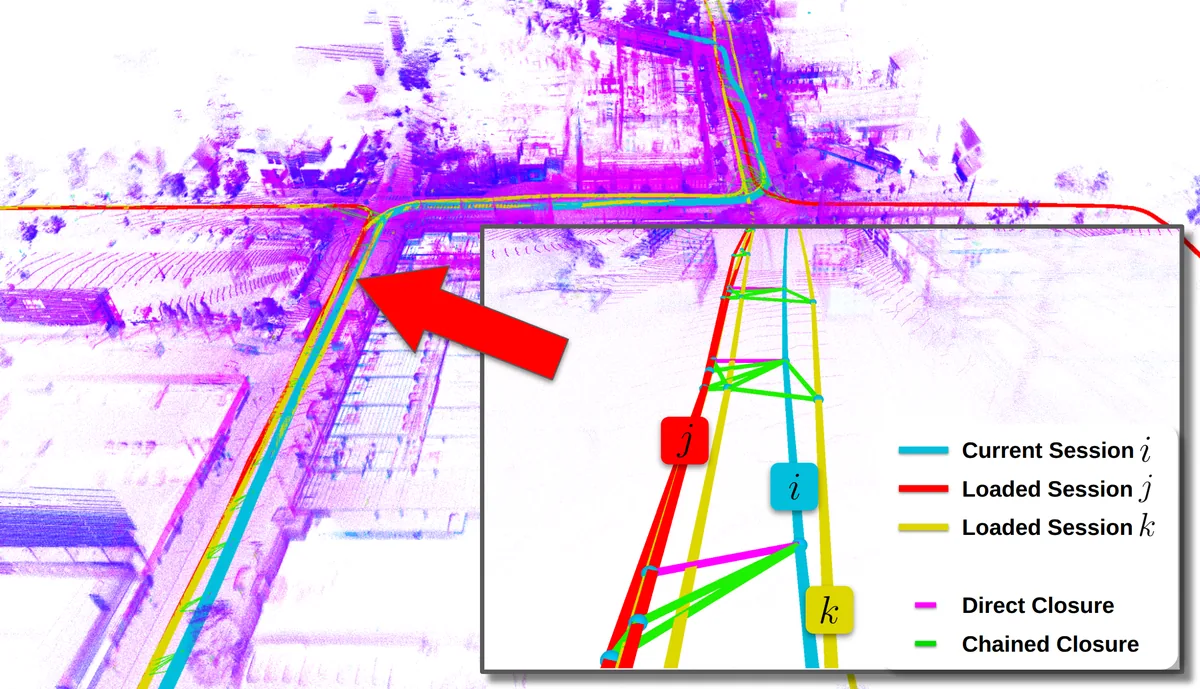
Chain-SLAM: Globally Consistent Backend for Multi-Session LiDAR SLAM via Chained Loop Closure
IROS 2026
Postdoctoral Fellow
Yongqing Liang is a postdoctoral researcher. He received his PhD degree in Computer Science and Engineering from Texas A&M University. His research interests are computer vision, computer graphics, and robotics.